循迹传感器(数字)
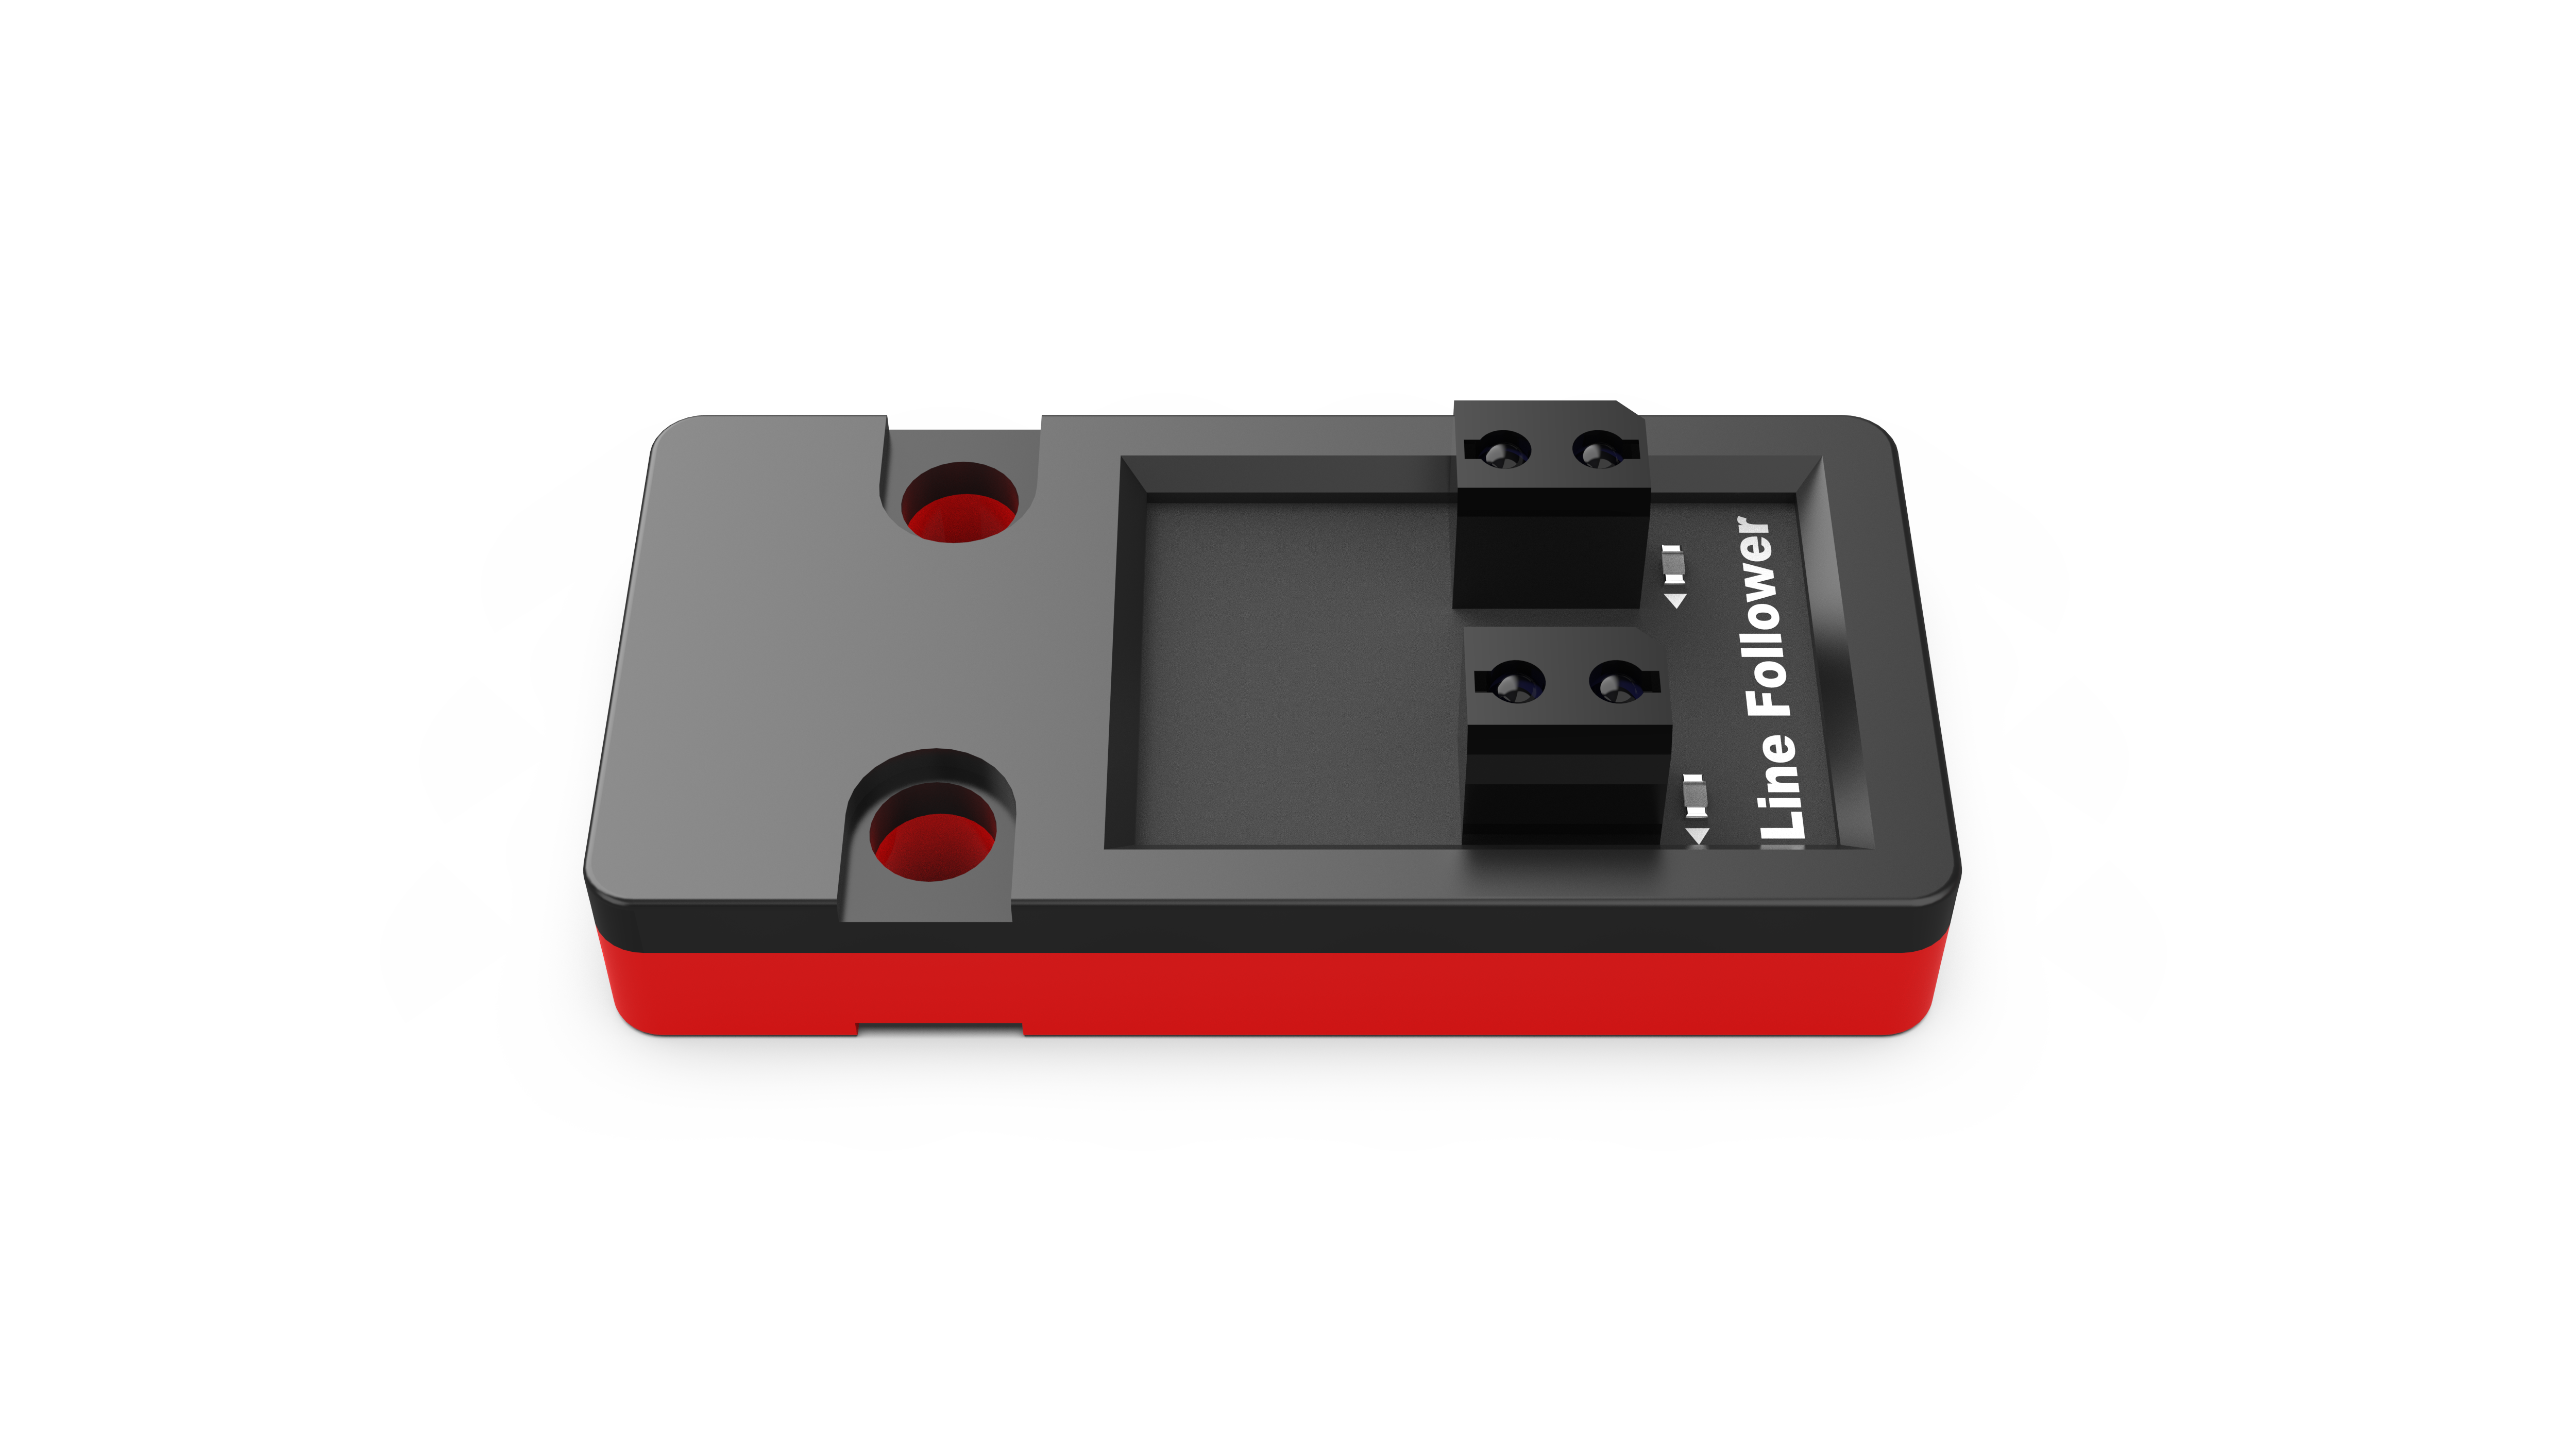
概述
可用于循迹线检测,当检测到黑色时,输出高电平,检测白色时,输出低电平。
基于红外反射原理,红外发射二极管不断发射红外线,红外光电三极管接收反射回来的红外光。由于白色对红外反射强,黑色对红外反射弱,故此可检测黑、白线。
技术参数
工作电压: VCC 3.3V -5V
模块尺寸:24*48mm
固定安装:2个兼容塑料积木通孔
数据类型:黑色--1 白色--0
探测距离:0.5-1cm
引脚定义
引脚 |
定义 |
|---|---|
GND |
地 |
VCC |
电源 |
D1 |
D1触发值 |
D2 |
D2触发值 |
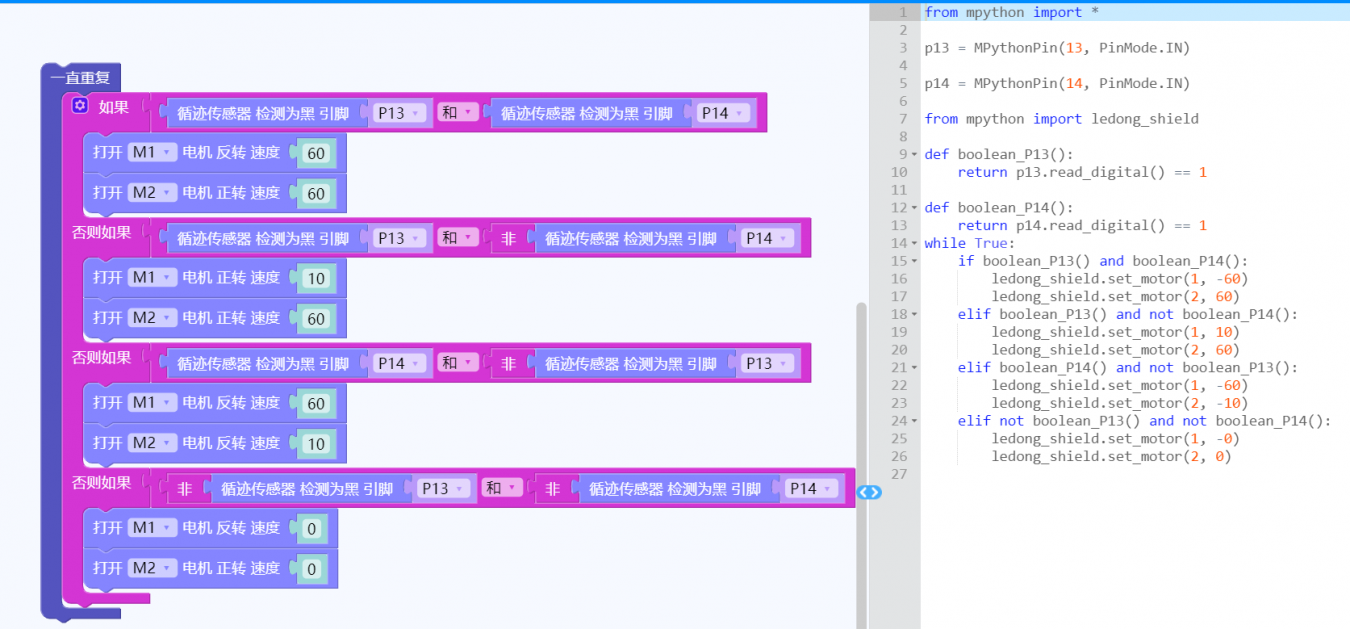
示例程序
1、在安装循迹模块时约距离循迹线1CM左右;
2、循迹线的宽度至少15mm;
3、可用黑色电工胶带DIY循迹线,效果较好。
from mpython import *

p13 = MPythonPin(13, PinMode.IN)
p14 = MPythonPin(14, PinMode.IN)

from mpython import ledong_shield

def boolean_P13():
    return p13.read_digital() == 1

def boolean_P14():
    return p14.read_digital() == 1
while True:
    if boolean_P13() and boolean_P14():
        ledong_shield.set_motor(1, -60)
        ledong_shield.set_motor(2, 60)
    elif boolean_P13() and not boolean_P14():
        ledong_shield.set_motor(1, 10)
        ledong_shield.set_motor(2, 60)
    elif boolean_P14() and not boolean_P13():
        ledong_shield.set_motor(1, -60)
        ledong_shield.set_motor(2, -10)
    elif not boolean_P13() and not boolean_P14():
        ledong_shield.set_motor(1, -0)
        ledong_shield.set_motor(2, 0)